dsh-hust-langya-boot
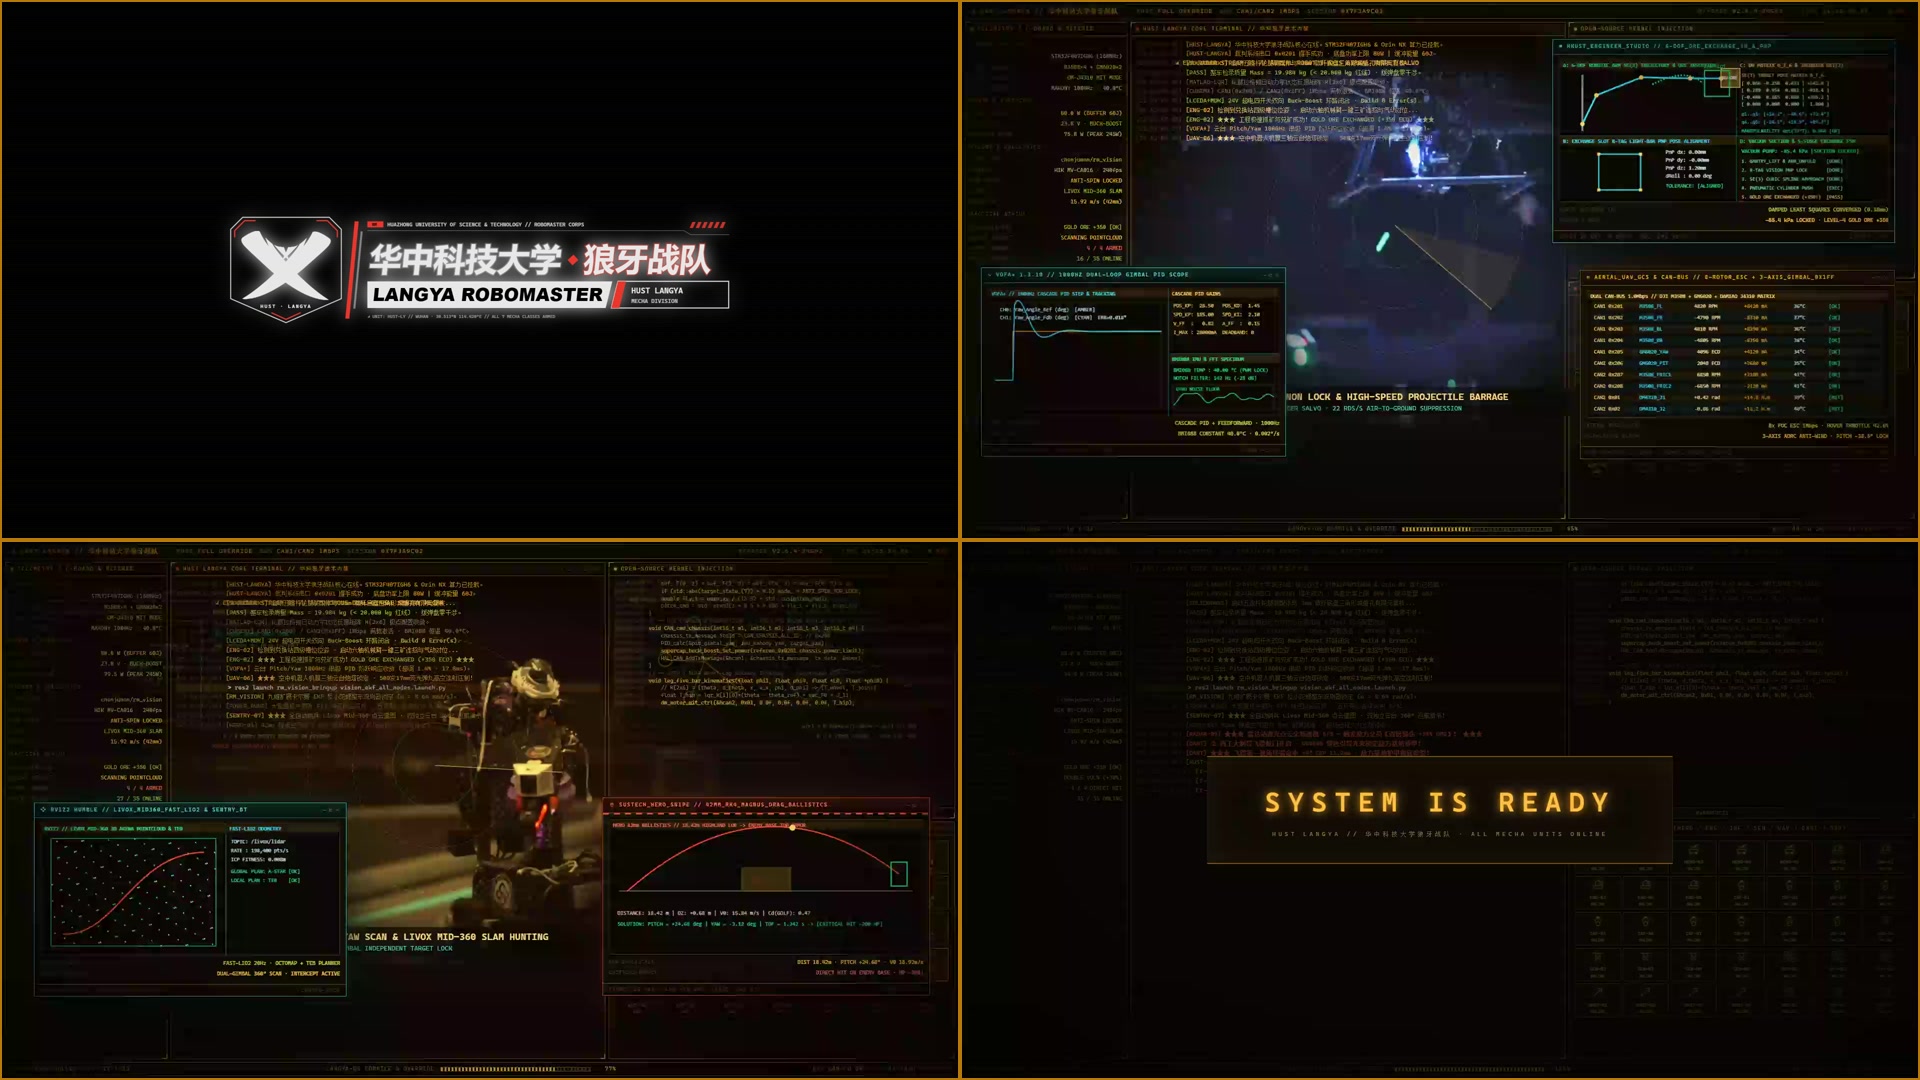
RoboMaster 开机动画(华中科技大学狼牙战队版) (HUST LANGYA Mecha Division Edition · 华中科技大学狼牙战队定制机甲徽标)
专为 DeepSeek Harness (DSH >= 0.2.0-rc.1 / 0.2.0-rc.2) 打造的 RoboMaster 机甲大师战术全息开机动画插件。
💡 创作灵感与致敬 (Inspiration & Homage)
本期作品将 RoboMaster 机甲大师赛场高燃名场面 与 战队备赛四大研发组别(机械 / 硬件 / 电控 / 视觉导航)的硬核工程流 融为一体,在视觉呈现与编排节奏上致敬并借鉴了以下两部经典作品:
- 网络爆火的 550C DSH 开机动画:借鉴了其极具工业仪式感的琥珀色 CRT 磷光终端自检骨架、错位层叠弹出的高密度工程软件窗口、原曲《SLOW MOTION (CASTLE. Remix)》的鼓点卡点编排,以及终幕双竖线激光拉出
SYSTEM IS READY的收尾设计。 - 《命令与征服:红色警戒》(Command & Conquer: Red Alert)主页与战术简报动画:借鉴了红警经典的复古未来主义全息雷达投影美学——包括三栏四区战术控制台、径向扫描十字准星、Canny 边缘荧光轮廓强化、双路画中画(PiP)实时战术监控窗,以及底部 7 大机甲兵种武器遥测卡片阵列。
🎬 动画收录名场面与七大兵种全息切片 (Iconic Moments & 7 Robot Classes)
全片共 22.0 秒(1080P @ 60fps),严格甄选 0 人脸、0 宣传字幕 的纯机甲微距特写与第一视角(FPV)赛场高光镜头,完整覆盖 RoboMaster 全部 7 大经典兵种:
| 阶段 / 兵种 | 时间轴 | 收录赛场名场面与高光镜头说明 |
|---|---|---|
| 片头 · 机甲徽标激光扫描 | 0.00s - 2.15s |
片头采用专为 华中科技大学狼牙战队(HUST LANGYA) 定制设计的横版机甲徽标(左侧双层六边形机甲装甲盾牌与狼牙图腾 + 绯红战术斜切分割线 + 右侧 华中科技大学 ◆ 狼牙战队、LANGYA ROBOMASTER 与 HUST LANGYA / MECHA DIVISION 战术铭牌),由红色垂直激光束从左至右逐段扫描点亮,并同步触发步兵 C 板电调上电自检音。 |
01 · 五连杆轮腿平衡步兵Wheel-Leg Balance Infantry |
2.15s - 5.10s |
飞坡腾空与单侧着地极限平衡:收录上海交大 / 南航等强队五连杆轮腿步兵高速飞跃赛场斜坡、落地瞬间关节电机主动吸能缓冲、单轮着地极限救车与高速过障名场面。 |
02 · 全向轮 / 舵轮步兵Omni & Swerve Infantry |
5.10s - 6.95s |
28 rad/s 高速小陀螺机动:收录舵轮/麦轮步兵在密集弹雨中开启高速「小陀螺」(Spin-Top)边旋转边精准反击、动力总成与碳板连杆高速运转微距特写。 |
03 · 工程机器人Engineer Robot |
6.95s - 8.78s |
三矿同抓与极速视觉对位兑矿:收录合工大三矿霸气同抓、港科大 6 自由度机械臂在兑换槽前毫秒级六维姿态解算、金矿推入亮灯得分名场面。 |
04 · 空中机器人(无人机)Aerial Robot / UAV |
8.78s - 10.40s |
云台锁定与空中高速连发弹丸倾泻:收录空中机器人共轴双桨悬停、云台跨半场死死咬住地面目标,以及发射机构高速连发弹丸倾泻火力的硬核实机画面。 |
05 · 英雄机器人Hero Robot |
10.40s - 13.85s |
42mm 大弹丸发射机构微距 & 超远吊射破防:收录太原理工英雄机器人 42mm 摩擦轮发射机构精密上膛特写,以及南科大英雄超远距离跨地形抛物线「吊射」(Lob Shot)一击打爆前哨站/基地护甲名场面。 |
06 · 哨兵机器人 & 能量机关Sentinel & Power Rune |
13.85s - 16.80s |
全自主巡航索敌 & 五环大符激活:收录双云台哨兵机器人 LIO-SAM 自主导航移动开火,以及步兵视觉自瞄连续精准点射激活「五环大符」(能量机关)高燃瞬间。 |
07 · 飞镖系统 & 雷达站Guided Dart & LiDAR Radar |
16.80s - 19.15s |
光流制导飞镖 FPV 终极命中:收录西工大光流制导飞镖第一视角(FPV)跨全场高速俯冲、末端视觉对准红心一击必杀,配合激光雷达站全赛场鸟瞰感知收尾。 |
| 终幕 · 激光拉幕就绪 | 19.15s - 22.00s |
伴随原曲最高潮鼓点,全屏工程窗口瞬间收拢,中央两道高能垂直激光束向两侧急速拉开,定格点亮 SYSTEM IS READY。 |
🛠️ 四大研发组别与 14 个硬核工程窗口全解 (R&D Divisions & 14 Workbench Popups)
在 3.10s - 19.15s 期间,屏幕四周按 RoboMaster 战队真实备赛研发体系(机械组 / 硬件组 / 电控组 / 视觉与算法组)错位接力弹出 14 个高复杂度专业工程软件窗口,还原每一台冠军机甲背后的工程细节:
1. 🔧 机械结构组 (Mechanical Engineering Division)
SolidWorks 2024 SP2 — 五连杆轮腿底盘总装与有限元分析 (RM2026_WheelLeg_Assy.SLDASM)
展示并联五连杆碳纤维腿部构型、HT-8108 关节电机安装座 3D 线框视图、质量属性以及飞坡落地工况下的 Von Mises 应力云图(安全系数FOS = 2.48)。AutoCAD Mechanical 2024 — 英雄 42mm 摩擦轮发射机构工程图 (HERO_42MM_LAUNCHER_V4.dwg)
包含双摩擦轮对称挤压间距、拨弹盘十字槽分度公差(H7/g6)、枪管同轴度标注与俯仰轴剖面图。6-DOF 工程机械臂极速兑矿工作台 (Mine Exchange IK Workbench)
复合四子面板工作台:包含 3D 机械臂 + 兑换槽四向视觉对位视图、改进型 DH 参数表、雅可比矩阵最小奇异值 $\sigma_{\min}(J)$ 奇异点规避监控、6 轴关节力矩柱状条、真空吸盘负压(-84.6 kPa)以及 $SE(3)$ 末端位姿误差指数收敛曲线。
2. ⚡ 硬件与电路组 (Hardware & Power Electronics Division)
立创 EDA 专业版 (LCEDA Pro v2.2) — 24V/300W 超级电容功率控制板 (RM_SuperCap_24V_300W_V3.pcbdoc)
展示 4 层沉金 PCB 顶层/底层大电流开窗铺铜、四开关双向同步整流 BUCK-BOOST 拓扑、INA240 电流采样差分走线与DRC: 0 Errors校验报告。超级电容充放电与裁判系统功率限制遥测 (SuperCap Power Limiter Telemetry)
实时绘制裁判系统 80W 底盘功率上限 水平红线与 240W 飞坡/陀螺瞬时冲刺功率 曲线,展示电容组电压(23.4V → 16.8V)实时削峰填谷闭环保护。
3. 🎛️ 嵌入式与电控组 (Embedded & Control Systems Division)
STM32CubeMX v6.11 — 主控芯片引脚与时钟树配置 (STM32H723VGT6 / DJI Board-C)
可视化展示 LQFP100 芯片四边引脚分配:FDCAN1/2/3(底盘/云台/上层机构电机总线)、SPI2(BMI088 恒温六轴 IMU)、TIM1/TIM8(摩擦轮与舵机 PWM)、USART1/3/6(裁判系统与视觉通信)及550 MHzPLL 主频配置。Keil uVision5 MDK-ARM — FreeRTOS 1kHz 实时控制任务 (chassis_lqr_task.c)
展示 Mahony 姿态解算、五连杆运动学正逆解与 LQR 力矩混控 C 源码、Cortex-M7 浮点寄存器监视窗以及0 Error(s), 0 Warning(s)编译日志。MATLAB R2023b — 轮腿平衡步兵 LQR 最优状态反馈求解器
实时展示 6 维状态向量 $x = [ heta, \dot{ heta}, x_b, \dot{x}_b, \phi, \dot{\phi}]^T$ 的连续时间状态空间矩阵 $A, B$、Riccati 方程求解出的 $2 imes 6$ 反馈增益矩阵 $K = ext{lqr}(A,B,Q,R)$,以及腿长变化时的增益自适应拟合表面与阶跃响应收敛曲线。VOFA+ v1.3.10 — 云台双轴串级 PID + 前馈 & 小陀螺高速波形示波器
四通道 1000Hz 实时波形:展示云台 Yaw/Pitch 轴角速度阶跃响应(超调量< 1.8%,调节时间14.2 ms)与底盘28.0 rad/s小陀螺正弦解耦电流曲线。CAN-FD 电机总线负载与温度遥测仪 (CAN-FD Motor Bus Analyzer)
实时监控全车 8 颗大疆M3508/GM6020与达妙DM-J4310关节电机的 1kHz 报文收发率、总线负载率(38.4%)、转子机械角度(0~8191)与线圈温度。
4. 👁️ 视觉与自主导航算法组 (Vision & Autonomous Navigation Division)
chenjunnn/rm_vision — 装甲板 PnP 解算与整车旋转 EKF 预测终端
致敬机甲大师开源视觉生态标杆chenjunnn/rm_vision:展示工业相机 240fps 视野下的敌方亮灯装甲板四点 PnP 位姿解算、整车旋转模型扩展卡尔曼滤波(EKF 9 维状态[xc, vx, yc, vy, za, dz, yaw, v_yaw, r])、反小陀螺选板逻辑以及考虑空气阻力的弹道下坠补偿火控准星。RViz2 Humble — 哨兵机器人 Livox Mid-360 LIO-SAM 点云与 Nav2 自主导航
展示哨兵机器人 3D 激光雷达紧耦合里程计点云地图、赛场全局/局部膨胀代价地图(Costmap 2D)以及全向避障平滑轨迹规划。能量机关(五环大符)FFT 转速辨识与落点预测窗
实时拟合大符正弦变速运动方程 $\omega(t) = a\sin(\omega t + arphi) + b$($a \in [0.780, 1.045],, \omega \in [1.884, 2.000]$),计算子弹飞行时间提前量并锁定待击打扇叶。光流制导飞镖 FPV 火控终端 & 雷达站全赛场态势感知图
左侧显示制导飞镖引导头绿光靶标锁定与偏航/俯仰舵翼闭环修正量,右侧显示激光雷达站解算的红蓝双方全兵种实时赛场鸟瞰坐标。
✨ DSH 插件工程特性 (Plugin Features)
- 零白屏 / 零原生加载卡闪烁 (
webserver/index-inject)
在文档<head>解析阶段同步注入首帧黑底琥珀色遮罩,彻底遮蔽 DSH 原生HARNESS / Loading plugins…启动卡片,并在客户端遮罩挂载的同一微任务无缝交接。 - 四种开机档位自由切换(位于
设置 → 通用及设置 → 550C)- 关闭 (
off):不播放本插件开机动画。 - 简易 (
simple· 2.2 秒):仅播放开篇机甲徽标水平红色激光扫描与电调上电音效,随后平滑淡入 DSH。 - 完整 (
full· 22 秒 60fps 实时引擎):实时运行 HTML5 Canvas 战术终端、红警风格全息机甲雷达投影与 14 个工程软件弹窗,最终双竖线激光拉出SYSTEM IS READY。 - 超清视频 (
video· 22 秒 1080P 60fps MP4):通过内置 HTTP Range (206 Partial Content) 流式播放 1080P 60fps 硬件加速视频。
- 关闭 (
- 全窗口自适应缩放 (
1920×1080→ 任意窗口尺寸)
无论 DSH Desktop 处于窗口化、最大化还是高分屏缩放状态,自动保持 16:9 居中无损等比缩放。 - 双版本智能互斥 + 一键预览
- 与姊妹版本
dsh-robomaster-boot(RoboMaster 官方 Logo 版 (dsh-robomaster-boot))及其他开机动画插件自动互斥切换,开启本插件时自动将其他开机动画设为关闭,绝不重叠冲突。 - 设置面板内置 「🔊 声音: 开/关」 与 「▶ 立即预览」 按钮;播放途中点击画面或按
Esc键即可立即跳过。
- 与姊妹版本
🚀 安装方法 (Installation)
方式一:通过 DSH 插件命令 / pnpm 直接从 GitHub 安装(推荐)
在您的 DSH Profile 目录(Windows 默认为 %USERPROFILE%\.dsh\profiles\desktop 或 web)下执行:
pnpm add github:6ch3oh/dsh-hust-langya-boot
并在该 Profile 的 package.json 的 dsh.profile.bundles 数组中加入 "dsh-hust-langya-boot",重启 DSH 即可生效。
方式二:下载 Release .tgz 离线包安装
前往本仓库 Releases 页面 下载 dsh-hust-langya-boot-1.0.0.tgz(同时提供 51MB 母带级 1080P 60fps 独立 .mp4 成片下载):
pnpm add ./dsh-hust-langya-boot-1.0.0.tgz
🎮 姊妹版本 (Sibling Edition)
dsh-robomaster-boot:RoboMaster 官方 Logo 版(片头采用大疆 RoboMaster 官方原版机甲大师横版组合徽标激光扫描)dsh-hust-langya-boot:华中科技大学狼牙战队 (HUST LANGYA) 定制版(片头采用定制六边形机甲盾牌狼牙徽标 +华中科技大学 ◆ 狼牙战队 / HUST LANGYA MECHA DIVISION激光扫描)
📄 License
MIT License © 2026 6ch3oh
No comments yet. Be the first to write one.